▍ 辅助泊车系统 *
▍ 辅助泊车系统说明
辅助车辆泊车和驶出。
摄像头和倒车传感器将会检测停车位,并设置一条驶入或驶出停车位的路线。然后,该系统将通过调整车速、移动方向盘和改变档位来帮助您驶入或驶出停车位。
以下情况可使用该系统 :
| 泊车模式 | 有停车线的停车位 | 无停车线的停车位 |
|---|---|---|
| 垂直倒车驶入 (停车位宽度≥车辆宽度 +0.8m) | 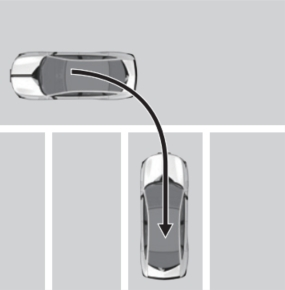 | 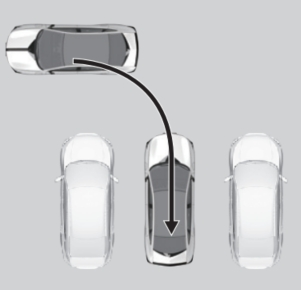 |
| 以一定角度倒车驶入 | 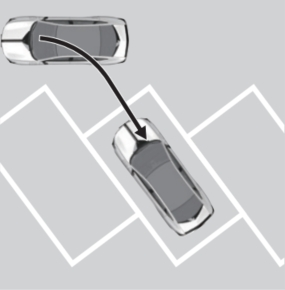 | — |
| 平行倒车驶入 (停车位长度≥车辆长度 +0.8m) | 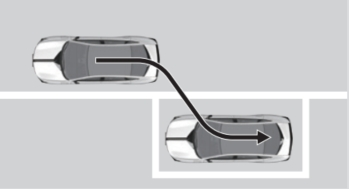 | 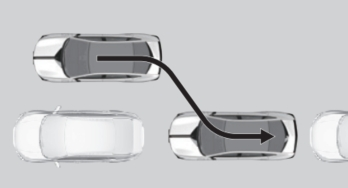 |
| 平行驶出 | 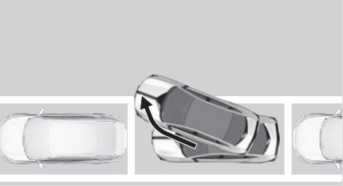 | 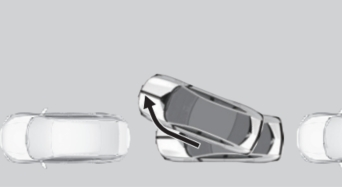 |
| 垂直驶出 | 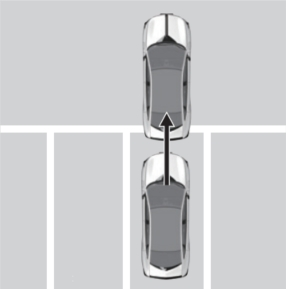 | 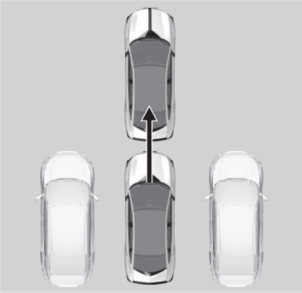 |
▍ 不适合系统使用的位置
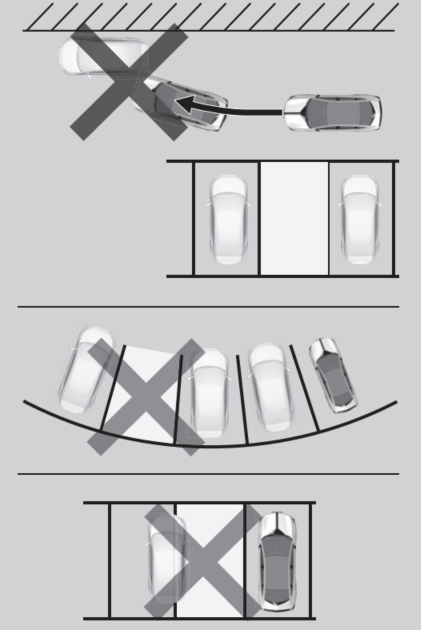
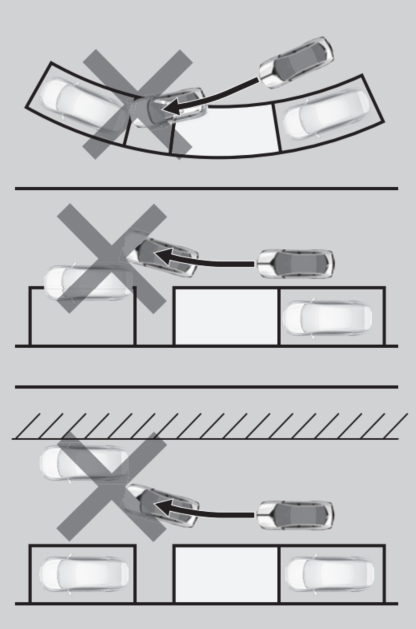
辅助泊车系统不适用于车辆可能无法前移或后退或容易打滑的位置,或以下停车位。
- 有斜坡的地方。
- 多山或不平坦的区域。
- 该区域未铺砌,由沙子、砾石、草等覆盖。
- 被雪覆盖的区域。
- 由于雪、冰等造成打滑的区域。
- 车道过窄。
- 车辆前方有障碍物。
- 停车位弯曲。
- 附近车辆停在车位线外。
垂直倒车驶入
平行倒车驶入
 警告
辅助泊车系统并不是自动驻车系统
和所有辅助系统一样,辅助泊车系统也有限制。过于依赖该系统可能会导致车祸。
如果使用系统时遇到以下情况,请停车或取消系统操作,然后手动操作避免该情况发生。
• 即将与障碍物、行人或其它车辆发生碰撞时。
• 遇到不应驶过的路沿、颠簸路面或车轮挡块时。
• 即将驶入“禁止进入”区域时。
正如手动停车时一样,始终直接目视检查四周情况。
切勿在不适合的位置使用该系统
请勿在斜坡、形状不规则的停车位和其它不适合使用的地方使用辅助泊车系统。
→ 不适合系统使用的位置
▍ 辅助泊车系统操作
▍ 如何使用辅助泊车系统
▍ ■ 自动搜索车位泊入车辆
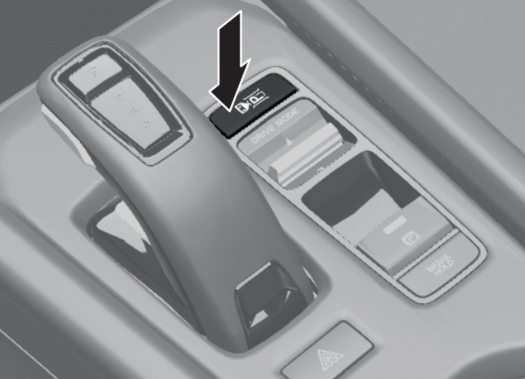
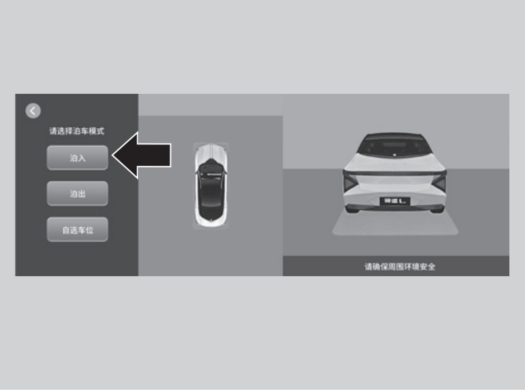
按下辅助泊车系统开关或在中控屏点击全部应用 - 本地应用 - 辅助泊车,将会显示辅助泊车系统模式。
在中控屏选择泊入后,将显示自动搜寻车位。搜到车位后,将提示您停车。
搜到多个车位时,默认右侧最近的车位, 30 秒内可以手动更改其他可选车位。
选好车位后,先点击“选好了”按钮,再点击“开始”按钮,或按下辅助泊车系统开关,开始泊入车辆。
► 车辆将会开始移动。如有需要,请使用制动踏板调节车速。
► 完成泊车后,档位将切换至
 档,并自动施加驻车制动。
► 如有需要可调整泊车地点或位置。
► 泊车完成后,请确认档位处于
档。
▍ ■ 自选车位泊入车辆
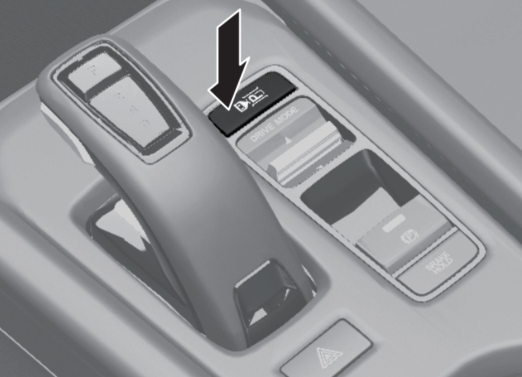
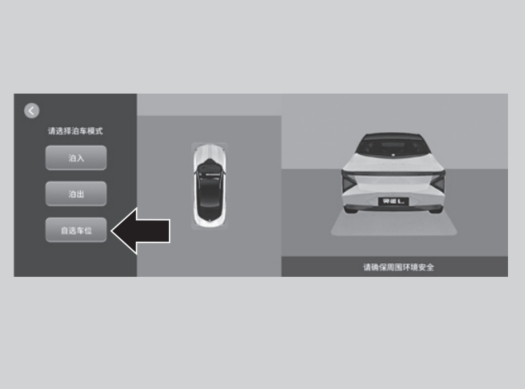
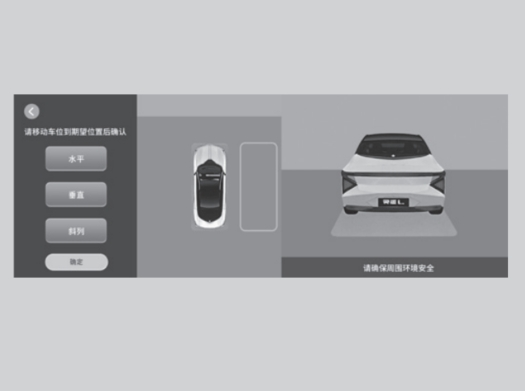
按下辅助泊车系统开关或在中控屏点击全部应用 - 本地应用 - 辅助泊车,将会显示辅助泊车系统模式。
点击自选车位,系统提供水平、垂直和斜列三种停车方式,选择后可根据需求调整车位位置。
车位位置选好后,先点击确定按钮,再点击“开始”按钮,或按下辅助泊车系统开关,开始泊入车辆。
► 车辆将会开始移动。如有需要,请使用制动踏板调节车速。
► 完成泊车后,档位将切换至
档,并自动施加驻车制动。► 如有需要可调整泊车地点或位置。
► 泊车完成后,请确认档位处于
档。
警告
小心不要让手卡到方向盘中。
方向盘将会辅助转动。
如何使用辅助泊车系统
如手动停车一样,请集中注意力,始终直接目视检查四周情况,根据中控屏提示进行操作,辅助泊车系统将计算泊车轨迹并自动控制车辆进行转向、制动,移动车辆使其泊入车位
当车速小于 25km/h 时,车辆搜索到可用的停车位时提示您停车,车速超过 25m/h 时无法开启辅助泊车功能。
使用辅助泊车系统时,将无法调节音响音量。
选择停车位时请直接确认该区域空间。
▍ ■ 泊出车辆
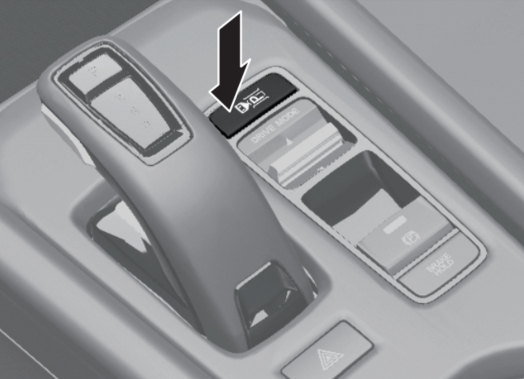
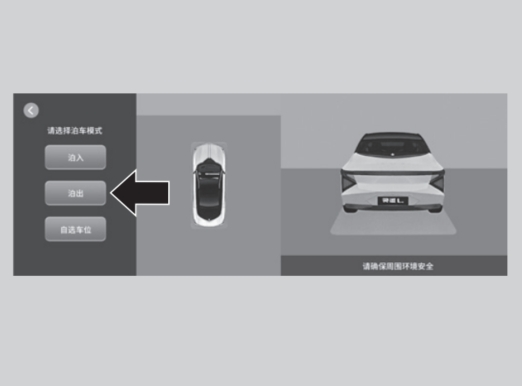
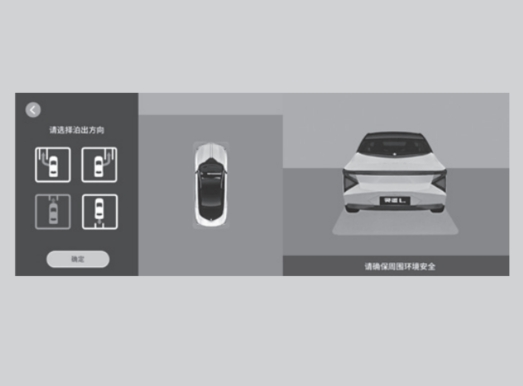
按下辅助泊车系统开关或在中控屏点击全部应用 - 本地应用 - 辅助泊车,将会显示辅助泊车系统模式。
点击“泊出”按钮,选择所需的泊出方向。
先点击确认按钮,再点击“开始”按钮,或按下辅助泊车系统开关,开始泊出车辆。
► 车辆将会开始移动。检查四周情况并使用制动踏板调节车速。
► 注意将要驶出方向的情况。
如何进入停车位
如果本车和前方车辆或后方车辆之间的空间极小或有人或障碍物在两者之间,则无法使用驶出功能。
如果有移动的车辆从前方或从后方靠近,请踩下制动踏板并停止车辆。
▍ ■ 关闭辅助泊车系统
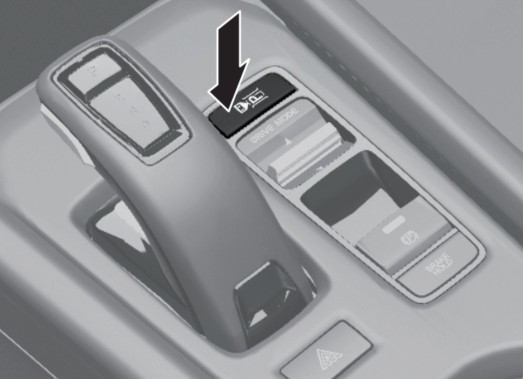
为了在泊车辅助开始后关闭辅助泊车系统,请踩下制动踏板停止车辆,然后按下辅助泊车系统开关。
如果关闭辅助泊车系统,则无法恢复操作。必须重新开始或手动泊车。
▍ ■ 关闭条件示例
- 驾驶员将档位切换至回 档。
- 施加了驻车制动。
- 从操作开始已过了约 5 分钟。
- 车辆稳定性自动系统 (VSA) 已激活。
- VSA 设置为关闭。
- 检测到异常情况。
- 低速制动控制系统已激活。
- 碰撞缓解制动系统 (CMBS) 已激活。
- 车速过高。
- 由于陡坡导致系统无法操作。
- 车辆无法越过凹凸不平的地面。
- 停车位上有障碍物,且启动后系统判定空间不足。
- 当切换超过一定次数时。
- 当偏离路线或无法生成路线时。
▍ ■ 暂停和重新启动辅助泊车系统
当辅助泊车系统检测到行人或障碍物时,会暂停系统,并弹窗显示“泊车中断,请移开障碍物”。
如果暂停系统,请通过踩下制动停止车辆。
排除暂停条件后,点击“恢复”,可恢复泊车进程。
► 车辆将会开始移动。如有需要,请使用制动踏板调节车速。
► 如果无法恢复,则无法选择恢复。
▍ 错误信息
使用系统时,如果发生以下情况,则系统可能有问题。
通过踩下制动踏板,停止车辆,将档位切换至 档一次,并且在确认档位后手动操作车辆。
未显示画面
 未闪烁。
系统未发出鸣响。
- 变为琥珀色,且画面上显示错误信息。
▍ 辅助泊车系统使用限制
▍ 辅助泊车系统条件和限制
以下情况下,可能未对准或根本未检测到目标位置,或车辆可能无法泊车。
此外,在以下情况下,可能无法正确生成路线和折返位置,系统可能会过度检测障碍物或其它物体并取消操作,或车辆可能无法在撞击到障碍物之前停止。
▍ ■ 车辆条件
- 车辆停在与停车位成一定角度的位置。
- 前部摄像头被灰尘、雾气、雨水、泥土、湿雪、密封条、配件、标签或摄像头镜头的薄膜覆盖。
- 声呐传感器脏污 ( 被雪、冰、泥土等覆盖 )、停车位的停车线过粗、过细或过短。
- 声呐传感器损坏或朝向错误的方向。
- 车辆过热或过冷。
- 由于行李箱区域或后排座椅中的行李较重,而导致车辆倾斜。
- 轮胎或车轮状况异常 ( 尺寸错误、大小或结构不一、充气不正确等 )。
▍ ■ 障碍物条件
- 无法很好地反射声波的障碍物,如人、雪、布、海绵等。
- 较薄的障碍物,如栅栏、链条、自行车、路标等。
- 短或小的障碍物。
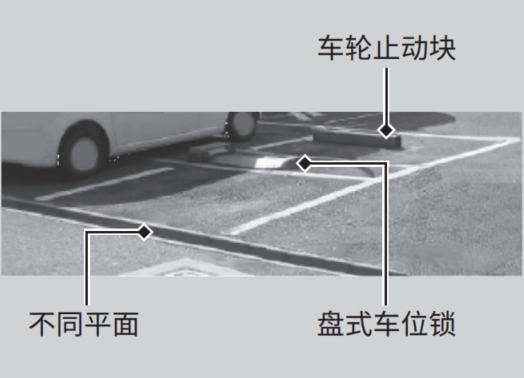
- 路沿、停车路沿、平面差异和其它出现在人行道上的障碍物。
- 保险杠前面的障碍物。
- 障碍物,如不垂直于地面的墙壁。
- 移动的物体或突然进入道路的障碍物。
- 从高处伸出的倾斜的柱子或墙。
- 特殊形状的障碍物,包括其它车辆。
- 其它车辆过窄。
- 由于车辆过低,使离地间隙变高。
- 车辆侧的障碍物。
- 距离车辆太近或太远的障碍物,包括其它车辆。
▍ ■ 环境条件
- 停车位的停车线模糊或脏污。
- 停车位由绳子、石头、瓷砖等进行标记。
- 人行道和停车位的停车线之间对比度不大。
- 停车位的停车线过粗、过细或过短。
- 仅可见一条停车线的停车位。
- 停车位过宽或过窄时。
- 泊车区域离想要停车的地点太近或太远。
- 泊车区域的路面颜色不同,或凹凸不平。
- 有阴影、油漆、重新绘制的线条等,看起来像停车线。
- 停车线难以识别,例如在夜间停车或在黑暗的室内停车时。
- 由于涂层等原因,部分或全部路面反射阳光或灯光。
- 阳光,如日出或日落时,直接或间接干扰了摄像头。
- 由于积雪、融雪剂等原因,难以看到停车线。
- 相邻物体 ( 树木、建筑物、护栏、车辆等 ) 的阴影与停车车辆或停车位平行。
- 有洞、凹槽、悬崖或突起。
- 附近有其它带有声呐传感器或其它发射超声波物体的车辆。
- 在恶劣天气下行驶 ( 下雨、起雾、下雪等 )。
- 当类似的形状,如多个窗扇排列在建筑中时。
- 投币式停车场中使用的挡板、车轮挡块或其它结构。