
▍ 碰撞缓解制动系统 (CMBS)
▍ 关于 CMBS
当系统判定本车与后方超车车辆(包括摩托车)、前方迎面车辆、从侧方接近的车辆、行人或自行车(骑行中)可能会发生碰撞时,该系统可进行辅助操作。 CMBS 设计用于在确定了潜在碰撞时发出警报,帮助降低车速、规避碰撞并减轻碰撞的严重程度。
重要安全提示
CMBS 设计用于减轻不可避免的碰撞的严重程度。它并不能避免碰撞或自动停止车辆。仍需要您根据驾驶情况,适当地操作制动踏板和方向盘。

如果发现系统有任何异常现象(如:频繁出现警告信息),请到东风本田汽车特约销售服务店检查车辆。
▍ 系统运行
车速约为 5km/h 或以上时,系统开始监测前方道路,并将开始搜索前方车辆(包括摩托车)、行人或自行车(骑行中)。当系统判定存在碰撞可能性时,CMBS 就会运行。
→ 前部传感器摄像头
→ 雷达传感器
对于可能发生的碰撞危险,系统有 3 个警告阶段。
< 阶段 1> 与前方车辆有碰撞风险的情况
视觉警报闪烁。如果您的车辆与前方车辆之间的距离持续缩短,除视觉警报闪烁以外,声音警报也将鸣响。
< 阶段 2> 碰撞风险增加,响应时间减少的情况
视觉警报和声音警报且轻微施加制动。
< 阶段 3> 碰撞难以避免的情况
视觉警报和声音警报且用力施加制动。
存在碰撞可能时,系统将提供视觉警报(① )和声音警报(②),并在避免了碰撞时停止发出警报。
≫ 采取适当措施以避免碰撞(施加制动,变换车道等)。

③ 平视警告灯(视觉警报)
- 然而根据不同情况,CMBS 启动最后阶段前,可能不会经过所有的阶段。
- 车辆停止或系统判定不再有碰撞的可能性时,CMBS 将取消。
- 当您操作方向盘、制动或加速踏板以避免发生碰撞时,CMBS 也可能取消。

可以更改发出系统最初碰撞警报的车距(远 / 中 / 近)。 在远位置距离时,将比中位置设置更远的距离处做出视觉警报和声音警报。在近位置距离时,将比中位置设置更近的距离处做出视觉警报和声音警报。
→ 个性化功能
▍ 运行条件
CMBS 的运行条件和目标如下:
▍ 当直行时
当您的车速在 5km/h 以上,并且与目标的车辆车速差在 5km/h 以上时:
- 车辆(包括摩托车)在前方
当您的车速在 5-100km/h 以上,并且与目标的车辆车速差在 5km/h 以上时:
- 停止的车辆 *¹
- 停止的摩托车
- 行人
- 骑行中的自行车
*1:当车速达到 120km/h 时,视觉和声音警报打开。
当您的车速在 5-85km/h 以上,并且与目标的车辆车速差在 5km/h 以上时:
- 从侧面接近的车辆
▍ 向左或向右转弯时(仅在有正面相撞的风险时)
当您的车速在 5-30km/h 以上,并且与目标的车辆车速差在 5km/h 以上时:
迎面车辆(包括摩托车)*¹
行人
骑行中的自行车
*1:只有在驶入迎面而来的车道时才会激活。
电力系统开启后约 15 秒内,CMBS 不会激活。
当 CMBS 激活时,即使部分踩下加速踏板,CMBS 也将继续运行。但是,如果完全踩下加速踏板, CMBS 将会取消。
CMBS 中的摄像头也可检测行人。但是,在某些情况下,此行人检测功能可能无法激活或者可能无法检测车前行人。请参见列表中显示行人检测限制的信息。
→ CMBS 限制
▍ 自动关闭
以下情况,CMBS 可能会自动关闭,且安全支持指示灯(琥珀色)和碰撞缓解制动系统 (CMBS) 指示灯(琥珀色)点亮并持续点亮:
- 长时间越野驾驶或在山路、蜿蜓曲折的道路上驾驶。
- 在恶劣天气行驶(下雨、起雾、下雪等)。
- 驾驶时施加驻车制动。
- 雷达传感器温度过高。
- 摄像头正面或前格栅后方的雷达传感器被污垢、雨水、泥浆、湿雪、配件、贴花、贴纸、薄膜等遮挡。
- 检测到异常轮胎状况(轮胎尺寸有误、轮胎漏气等)。
- 在产生强烈无线电波或噪声的物体或地方附近行驶,如电视塔、广播电台、发电厂或配备雷达的车辆。
一旦造成 CMBS 关闭的情况得到了改善或解决(如,清理干净),系统会重新启动。
▍ CMBS 开启或关闭
可使用仪表开启或关闭该系统。
→ 切换显示
→ 安全支持
即使上次驾驶车辆时已经关闭 CMBS,每次开启电力系统时,仍会开启 CMBS。
驾驶时无法关闭 CMBS 。
▍ CMBS 限制
在以下情况下,雷达传感器或摄像头可能无法正确探测目标或道路情况,可能会导致 CMBS 操作不当。
▍ 环境条件
在恶劣天气(雨、雾、雪等)中行驶。
突然亮暗变化,如隧道的入口或出口。
物体和背景之间的对比度很小。
在低日照下行驶(例如,在黎明或黄昏时)。
强光线反射在探测目标或路面上。
在树木、建筑物等的阴影处行驶。
挡风玻璃内侧反光。
在夜间或隧道等光线暗的地方行驶(由于光线不足,可能无法照亮探测目标)。
当附近有其它汽车雷达传感器等无线电波发射设备时。
在沙漠等交通不便地区的道路上长途驾驶时。
▍ 道路条件
- 在积雪或湿滑道路(车道线模糊、车痕、反光、道路洒水、高对比度)驾驶。
- 在弯曲、蜿蜒或颠簸的道路上行驶。
- 在丘陵路形行驶或车辆驶近山顶。
- 车辆在粗糙不平的路面上强烈颠簸。
- 开车经过有强烈无线电波的物体反射到车辆(包括摩托车)、行人或骑行中的自行车上的区域。
▍ 车辆条件
- 在夜晚或者黑暗区域(如隧道)行驶,但前照灯未关闭。
- 摄像头前方被污垢、雾气、雨水、泥浆、湿雪、配件、贴花、贴纸、薄膜等遮挡。
- 前格栅或前保险杠周围被污垢、雨水、泥浆、湿雪、配件、贴花、贴纸、薄膜等遮挡。
- 挡风玻璃上有挡风玻璃刮水器的残留物。
- 挡风玻璃内侧起雾。
- 由于前照灯灯罩污渍而导致光线减弱,或由于前照灯调节不当而导致在较暗环境下能见度低。
- 轮胎或车轮异常(尺寸错误、大小或结构不一、充气不正确等)。
- 由于行李箱内或后排座椅上的行李过重而使车身倾斜。
- 悬架已改装。
- 装有轮胎防滑链。
- 行驶时施加驻车制动。
- 车窗清洗器中的水滴或刮水器刮片阻挡了摄像头的视野。
- 由于路面湿滑等原因,车辆运行不稳定。
▍ 因可探测目标的条件而导致雷达传感器和摄像头正确检测受到限制的示例
本车与可探测目标之间的距离过近。
可探测目标突然插入或出现在本车前方。
自行车停止骑行。
迎面车辆或前方车辆侧向或斜向行驶。
可探测目标与背景相融,导致系统无法识别。
几个行人成群在前方行走。
几辆自行车成群在前方骑行。
行人或自行车(骑行中)过快穿过马路时。
行人或自行车(骑行中)从反方向靠近。
在较暗环境下,前方车辆或迎面车辆的前照灯仅一侧点亮或两侧均不点亮。
行人的一部分(头部、肢体等)被携带的物体遮挡。
行人弯腰、蹲下、抬手或奔跑。
行人身高低于 1m 或高于 2m。
行人推着婴儿车或自行车。
车辆(包括摩托车)正从侧面斜向靠近。
形状特殊的车辆(如油罐车或未装载货物的卡车)正从侧面靠近。
从侧面靠近的车辆车辆(包括摩托车)正从侧面斜向靠近。 正在弯道或山坡上行驶。
▍ 检测或系统操作受到限制的其它示例
- 前方车辆是一辆小型摩托车、带跨斗的摩托车、轮椅或其它外形特殊车辆。
- 当车辆后部低于前部时,例如未装载货物的卡车或狭窄的车辆。
- 探测目标不在本车前方。
- 本车与可探测目标具有明显速度差。
- 本车与从侧面靠近的可探测目标之间的速度差非常大。
- 前方车辆(包括摩托车) 或自行车(骑行中)突然减速。
- 驾驶员操作制动踏板和方向盘以避免发生碰撞。
- 当接近探测目标时急加速或操作方向盘(在交叉路口等处左转时除外)*¹。
- 自行车(骑行中)为儿童自行车、折叠自行车、三轮自行车或其它小轮胎自行车、或加长型自行车(如双人自行车)。
- 雷达和前方摄像头无法正确识别探测目标的外形。
- 前方车辆或侧方来车的最小离地间隙极高。
- 左转或右转,并且与转向方向相同的转向信号未激活。
*1 : 左转或右转过程中,本车与迎面车辆可能会发生正面碰撞时,CMBS 激活。但是,如果突然转动方向盘,则 CMBS 可能无法激活。
▍ 小碰撞几率
以下情况,即使存在的碰撞几率很小,CMBS 也可能会激活,例如:当系统判定有可能与可探测目标发生碰撞时。
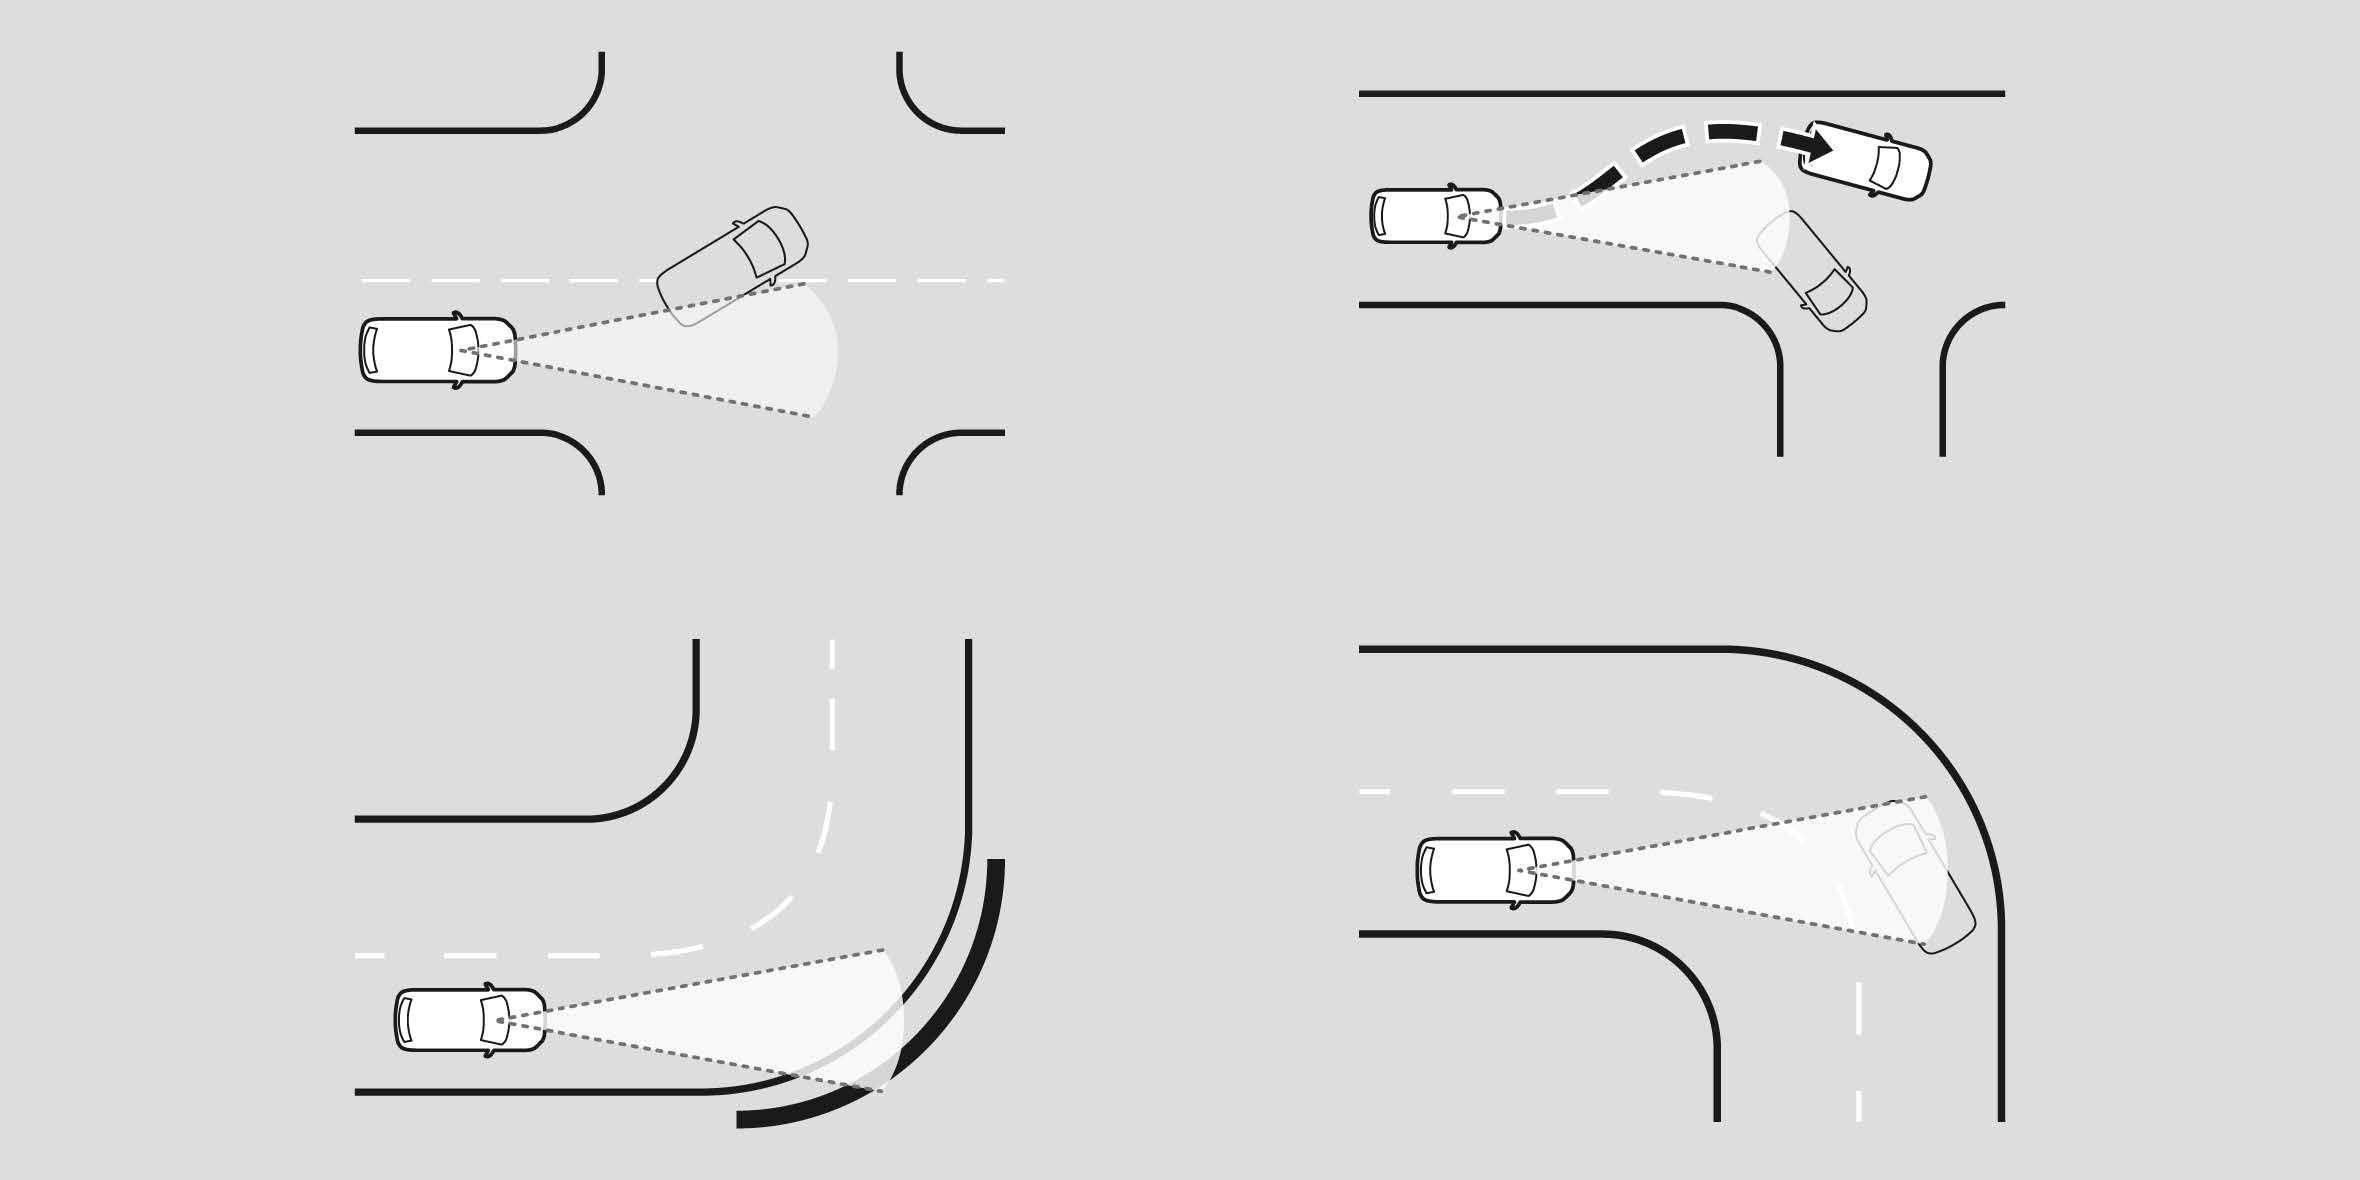
当本车接近前方正在左转或右转的车辆(包括摩托车)时。
本车接近您前面的另一辆车(包括摩托车),且您变道超车时。
当弯曲道路周围有可探测目标或建筑物时。
转弯时,迎面车辆正好位于本车的前方。
当本车接近可探测目标时。
当可探测到的目标从您前方经过时。
以远超限速的车速经过低矮或狭窄闸门。
如停车时接近静止的车辆(包括摩托车)或墙壁。
本车转弯时,有车辆(包括摩托车)从侧边靠近。
您经过一个正从您前方的一侧靠近的可探测目标。
当本车向左或向右转弯时,有车辆(包括摩托车)、行人或自行车试图经过本车前方。
当您左转或右转时,车辆(包括摩托车)、行人或自行车试图从本车前方经过。
可探测目标进入本车路径并停在您的前方,或改变方向。
当您正左转或右转时,一名横过马路的行人进入本车的车道并停在您的前方,或改变方向。
当本车经过可探测目标附近时。
道路上的物体或结构,如护栏、电线杆、树木、停放的车辆、建筑物、墙壁等,或道路标志和道路线被误认为是可探测目标。